作者:林憲廷
首次發布:2026-10-22
最後修訂:2026-10-22
版本:V1.1
所屬主題/路徑:智慧如何運行/信息物種 → 智能四態
所屬模型:智慧宇宙/智能四態
內容狀態:公開工作模型
前一篇〈智慧如何從 DNA 走到 AI〉看的是智慧如何演化;這一篇把鏡頭拉近,觀察同一個系統接收到信息後,究竟如何判斷、調整並化成行動。
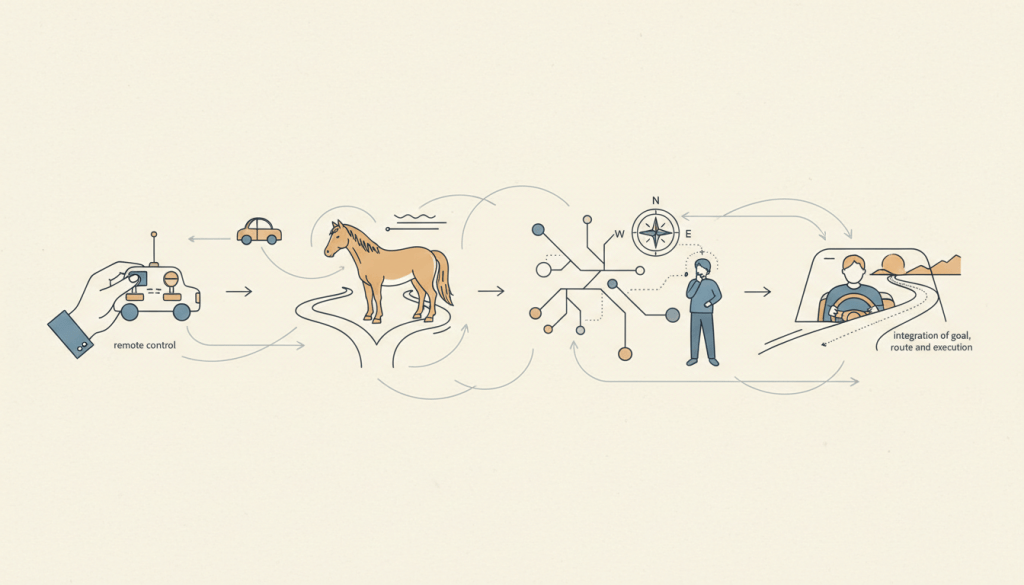
按下遙控器,一台小車就會前進或轉彎。換成一匹熟悉道路的老馬,牠可能依靠環境線索與過往經驗,自己找到路。再換成人類,面對前方道路封閉,我們不只可以改道,還可能研究原因、比較路線,甚至重新安排整趟行程。
我最初就是從這種差異開始思考:接收到信息之後,為什麼不同系統會產生不同反應?後來,我試著把這些看似不同的能力整理成一套「智能四態」模型。
一、信息物種:接收信息之後,系統做了什麼?
1.1|什麼是信息物種?
這裡的「信息物種」,不是生物學上新增一個物種名稱,而是一種觀察智慧的視角:看一個系統如何接收、處理信息,並透過它的能力讓信息影響行動或現實結果。
遙控設備、動物、人類,以及某些能感測與控制外界的機器,都可以放在這個視角下比較。但它們的自主性、學習能力與可處理的問題,未必相同。
1.2|同樣有信息進來,反應為什麼不同?
信息進入 → 系統處理 → 形成反應或指令 → 行動與結果。
假設前方有一道牆。對一台沒有自動避障功能的普通遙控車來說,只要操作者持續給出「前進」指令,它就會繼續往前,甚至直接撞上牆壁。但如果是一匹馬,牠看見前方有牆,通常會停下、轉向,或試著繞過障礙。
同樣面對一道牆,差別不只是「做了什麼」,也在於各自接收到什麼信息、怎麼解讀,又能不能自主調整行動:遙控車主要接收操作者的前進命令;老馬則能感知眼前的障礙並作出反應。
我們觀察的不是誰比較高貴,而是:面對信息,系統能做哪些不同的事?
二、智能四態:把不同反應整理成四種功能
2.1|執行態:遙控車,按照指令行動
操作者按下前進,普通遙控車就依照既有控制方式前進。即使前面有牆,沒有避障能力的車也不會自行決定繞路。它很適合說明執行態:目標或命令已經確定,系統把它轉成具體動作。
人類也大量使用執行態。走路、打字、按照熟悉流程工作,都不需要每一步重新發明方法。執行不是低價值的事;沒有執行,再好的想法也無法落地。
2.2|變通態:老馬,根據環境與經驗應變
「老馬識途」是很有畫面感的比喻。馬看見前方有牆,通常不會照著原本方向硬撞,而是能憑感知與經驗停下、轉彎,或尋找繞過去的路。
這就是變通態的典型功能:現實和原本的做法不一致時,不只是停在原地等待指令,而是利用已有能力尋找可行的替代方式。
2.3|邏輯態:理解原因、總結經驗,並與人交流
變通能讓我們避開眼前的牆;邏輯態則能再追問:為什麼會遇到這道牆?下次怎麼更早發現?能不能從幾次嘗試中整理出更好的方法?
邏輯態不只是解決當前問題,還能整理變通中累積的經驗、找出規律、優化做法,並與別人解釋和討論。例如,小孩子有時憑直覺知道該怎麼做,卻還說不清理由;當他逐漸能理解原因、歸納經驗,並與他人交流,就展現出更清楚的邏輯功能。當然,說不清楚不等於完全沒有推理能力。
2.4|統籌態:站到更大的盤面,重新審核當下
假設你原本要趕到一場聚會,卻遇到交通大塞車。邏輯態可以在眼前的交通問題內分析原因、比較路線,甚至把經驗整理給同行的人參考;但統籌態會把鏡頭拉遠:今天一定要抵達嗎?同行的人是否疲憊?這趟行程和明天的工作、家人的安排、安全與休息,哪一個更重要?
統籌態,是在原本的問題之外,調用更高的觀察維度、更大的時間與空間範圍,或更上位的信息與目標,重新審核當下的選擇。邏輯態偏向把眼前的事做得更好;統籌態則進一步檢查:眼前這件事,是否仍值得這樣做?
三、關鍵轉折:四態不是四種固定物種
遙控車、老馬、人類,只是幫助我發現功能差異的起點。它們不是一張把所有生物與機器排成四個等級的排名表。
真正值得留下的,是執行、變通、邏輯、統籌這四種功能。它們可能存在於同一個人、同一個組織,或由不同節點共同完成。
而且四態不是必須從第一階一路爬到第四階。成熟的智慧,常常是該做就做,遇到意外就調整,必要時分析,方向不對時再統籌。
四態的價值,不是永遠停留在最高處思考,而是能依現實需要切換,最後把判斷變成行動。
四、用一趟開車旅程,看見四態如何流轉
想像你正開車前往一個目的地。
- 執行:道路順暢,照著熟悉的駕駛方式前進。
- 變通:前方突然施工,先減速、避開障礙,尋找眼前能通過的辦法。
- 邏輯:路線反覆出問題,分析原因、整理更有效的選路方法,還能與同行的人討論,下次少走冤枉路。
- 統籌:把整趟旅程放進更大的時間、空間與目標中檢查:為了趕路而犧牲安全和休息,真的值得嗎?要不要改期或改變目的地?
- 再回到執行:決定後重新上路,而不是永遠停在路邊研究。
實際上,順序未必固定。有時一個轉彎就解決問題,有時要反覆推理,有時必須先停車。重點不是完成四道程序,而是看清現在缺哪一種功能。
五、回到生活:你現在需要的是哪一態?
這套模型不只適用於開車。例如,主管交代你把一扇窗擦乾淨。你拿起抹布開始擦,這是執行;遇到擦不掉的痕跡,先換個方法,這是變通;進一步判斷是油污、水垢還是工具不合適,總結出更有效的清潔方式,還能向同事說明,這是邏輯;最後把這項工作放回整體任務、時間與資源安排,審核究竟需要清潔到什麼程度、是否還值得繼續投入,這是統籌。判斷完,再回到行動。
下次當你卡住時,不妨問自己四個簡單的問題:
- 執行:事情已經想清楚了嗎?如果是,能不能先動手?
- 變通:現有方法不順,有沒有更簡單的替代做法?
- 邏輯:問題反覆出現,我能不能理解原因、總結做法,或找人討論?
- 統籌:若放到更長的時間、更大的範圍與更重要的目標來看,這件事還值得繼續嗎?
不必每次四題都回答。找出當下最需要的功能,先讓現實往前推進一小步,再看結果。
六、結語:智慧不只是想得深,更要能運行
從遙控車、老馬到人類,我看到的不是一張「誰最聰明」的成績單,而是不同智慧功能的輪廓。把它們放進同一個人身上,就能看見一套不斷在判斷與行動間切換的系統。
「智能四態」是一套幫助我們理解與檢查智慧運作的工作模型,不是宣稱所有智慧一定只能分成這四類。它真正有用的地方,是提醒我們:別只會執行、別只顧思考,也別讓統籌永遠停在計畫裡。
會開車之後,還要照顧整台車的運轉。下一篇,我們就從能源、導航、診斷與執行,重新理解「人生車輛四模組」。
來源與版本說明
本文源自林憲廷對遙控設備、動物、人類及 AI 信息處理差異的長期觀察,整理為「智能四態」工作模型。早期曾以「四階智能態」描述不同表現,後續調整為「執行、變通、邏輯、統籌」可在同一智慧系統內流轉的功能視角。相關思想與智慧的演化論公開文章相連,但本篇不是一份科學測量的智慧分級表。
版本紀錄
V1.0|2026-10-22|首次發布。以信息物種的接收與反應差異為入口,整理智能四態的功能、流轉,並透過開車與日常任務說明實際使用方式。
V1.1|2026-10-22|依作者審核修訂:以遙控車撞牆與老馬避障區分信息處理差異;補足邏輯態的經驗歸納與交流功能,並明確區分統籌態對更大時間、空間及上位目標的審核;同步校準開車與生活案例。


發表留言